余翔洋(Young),浙江大学博士研究生,研究物理信息神经网络(PINN)与多场耦合数值计算。
做过从偏微分方程建模、神经网络求解,到嵌入式硬件、边缘端部署的完整项目,也发表过两篇 SCI 一区期刊论文,并有两项发明专利申请在审(详见研究成果)。
在这里记录研究笔记、工程项目和自己写的小工具,欢迎交流(留言板)。
想快速了解我和我的项目?可以直接问站内的 AI 助手:Young’s LLM,它会带着相关页面的链接为你介绍。
余翔洋 · Yu Xiangyang
物理信息神经网络 · 数值计算 · 边缘智能

余翔洋(Young),浙江大学博士研究生,研究物理信息神经网络(PINN)与多场耦合数值计算。
做过从偏微分方程建模、神经网络求解,到嵌入式硬件、边缘端部署的完整项目,也发表过两篇 SCI 一区期刊论文,并有两项发明专利申请在审(详见研究成果)。
在这里记录研究笔记、工程项目和自己写的小工具,欢迎交流(留言板)。
想快速了解我和我的项目?可以直接问站内的 AI 助手:Young’s LLM,它会带着相关页面的链接为你介绍。
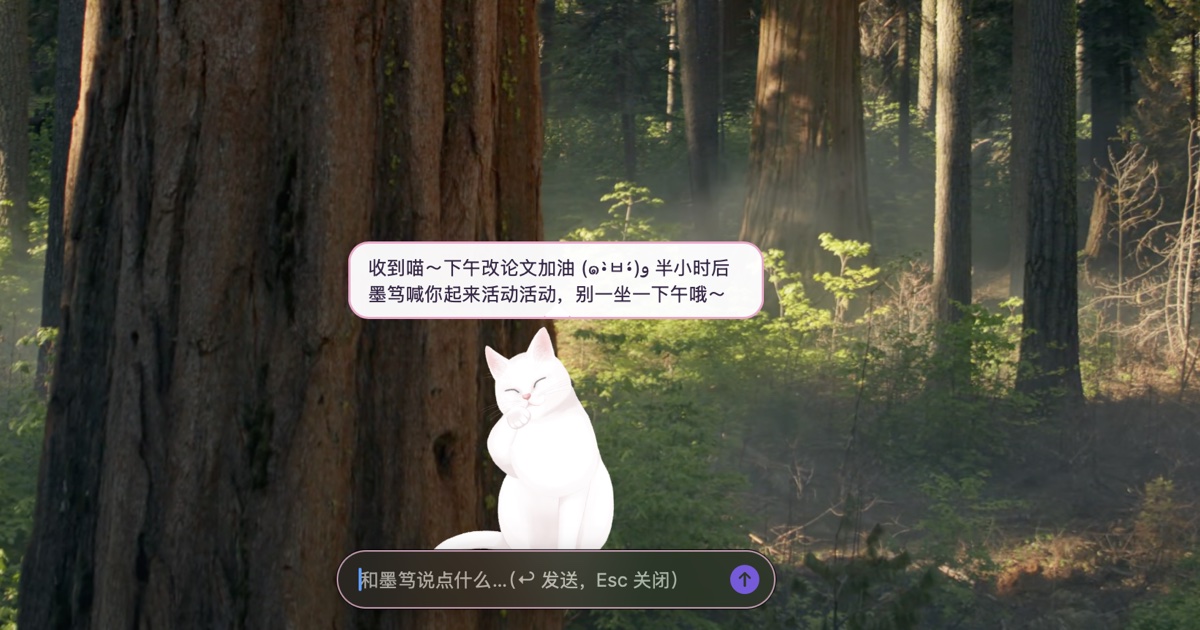
DeskPet 是一款原生 macOS 桌面宠物应用(Swift / AppKit + WKWebView)。Live2D 角色以透明窗口常驻桌面,具备待机动作、视线跟随、随音乐节拍摆动与头顶对话气泡;对话内容与动作切换由大语言模型(LLM)以结构化 JSON 生成。应用另集成作息提醒、天气变化提醒、记忆库、每日任务简报,以及支持文献、新闻、行情与天气检索并渲染 Markdown 与 LaTeX 的科研模式。源代码以 MIT 协议开源:Yu-Xiang-Yang/deskpet。本文全部截图均取自本机实际运行的 DeskPet(角色为 Live2D 官方示例模型 Tororo),未经合成或模拟数据渲染。
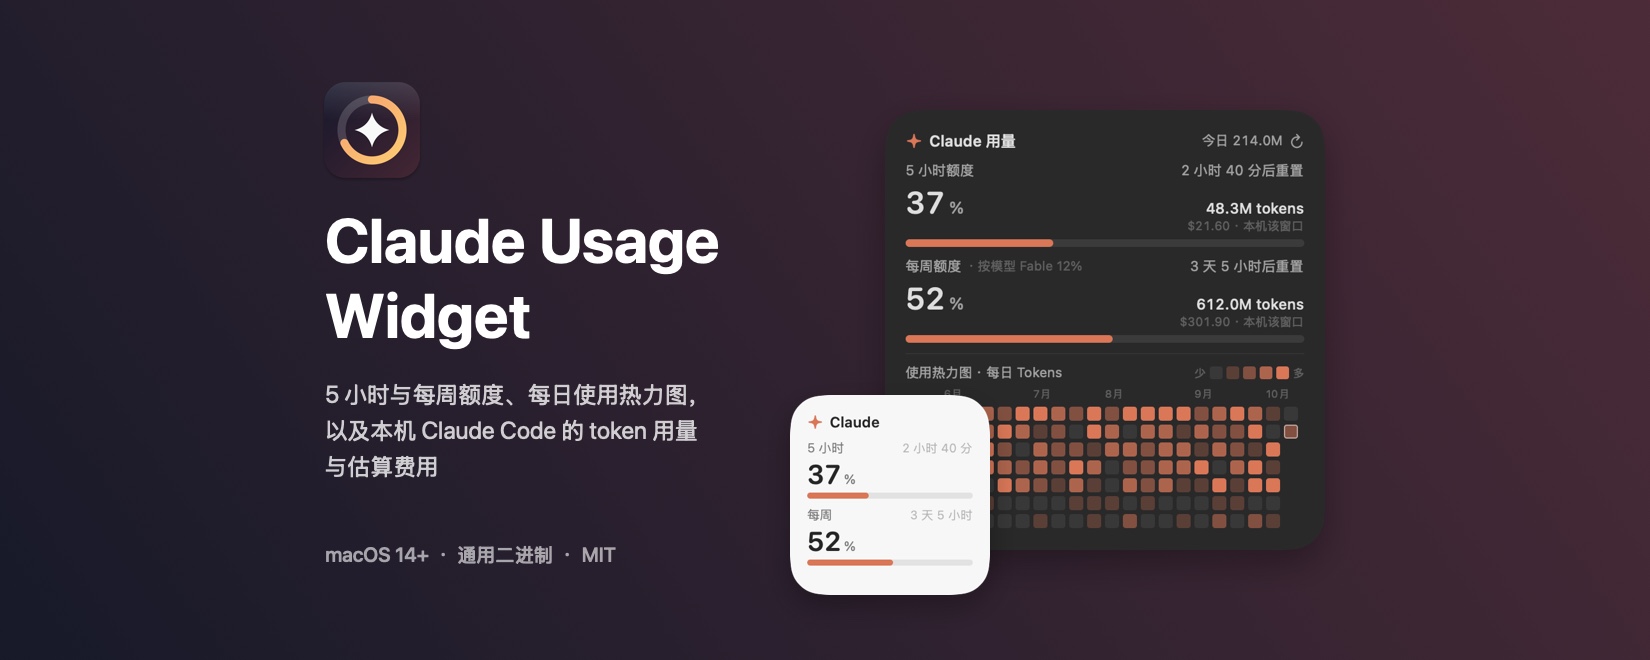
Claude 订阅的 5 小时与每周额度仅在 claude.ai 的用量页呈现。Claude Usage Widget 是一个 macOS 原生桌面小组件(Swift / SwiftUI),将两类额度(已用百分比与重置倒计时)、按模型的每周额度、类似 GitHub 的每日使用热力图,以及本机 Claude Code 的 token 用量与估算费用常驻于桌面;四档尺寸的卡片大小、圆角与网格吸附均与系统小组件一致。最新发布版本为 v1.0.0(2026-10-13),以 MIT 协议开源:Yu-Xiang-Yang/claude-usage-widget。该项目为独立项目,与 Anthropic 无隶属关系,开发过程借助 Claude Code 完成。
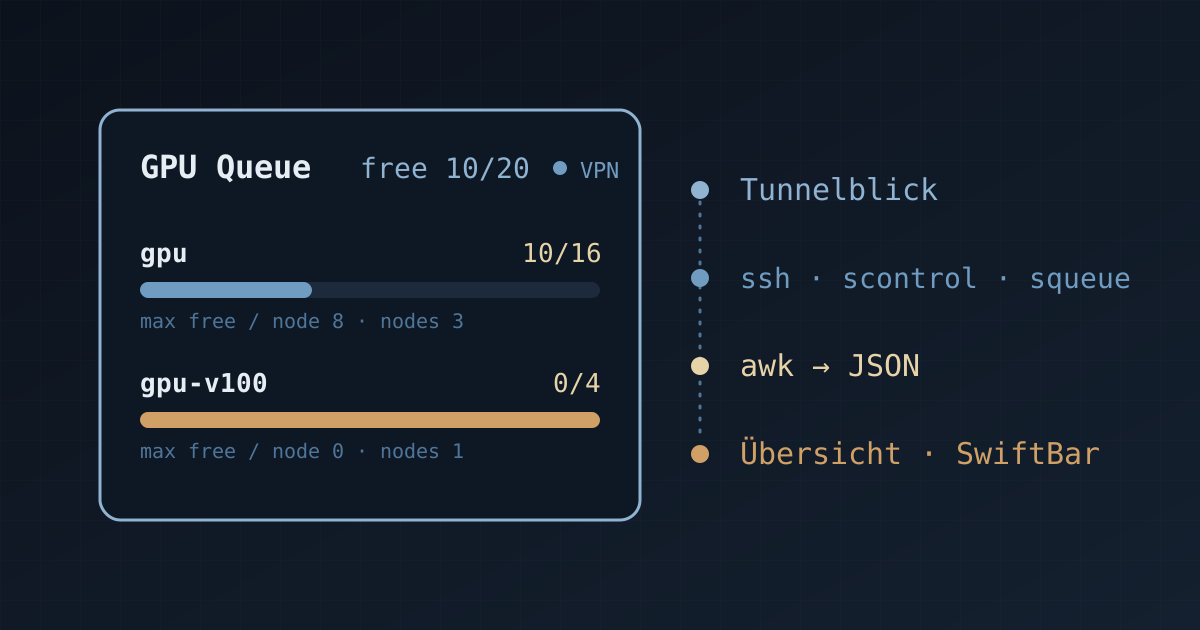
提交 GPU 作业之前,需要确认各分区的空闲卡数。常规流程依次包括连接 VPN、SSH 登录、执行 scontrol 与 squeue,并对输出人工统计。Slurm GPU Widget 将上述流程封装为一个后台采集脚本,以 Übersicht 桌面卡片和 SwiftBar 菜单栏两种形式常驻显示各分区的占用情况;单次刷新耗时约 0.7–1.3 s,默认刷新周期为 15 s。项目以 MIT 协议开源:Yu-Xiang-Yang/slurm-gpu-widget。
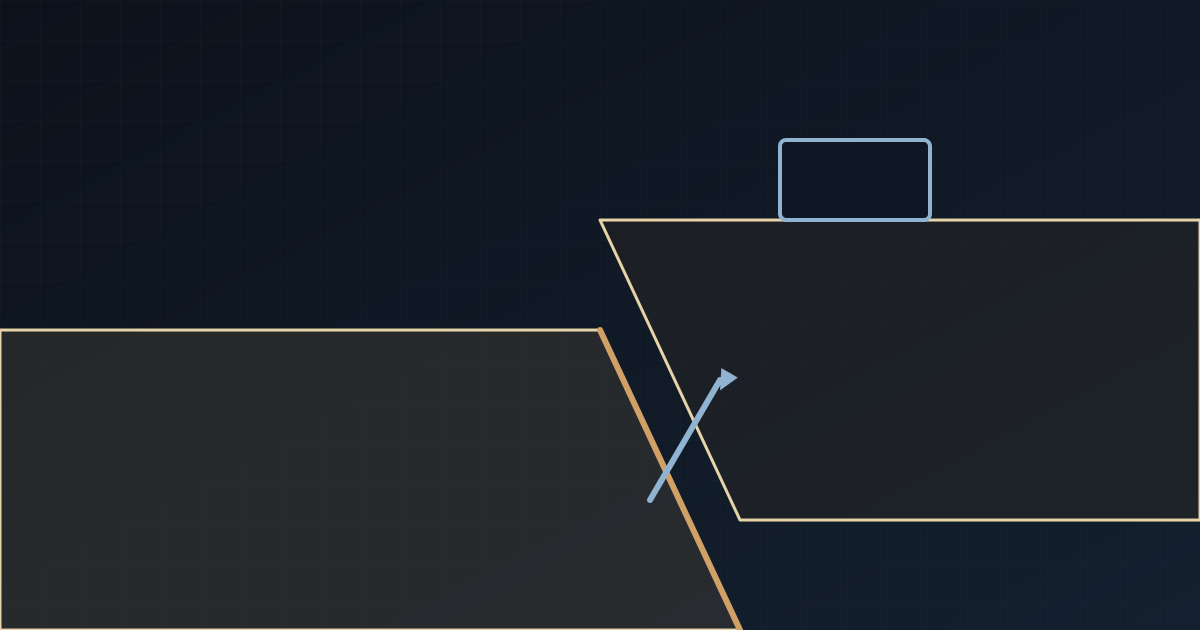
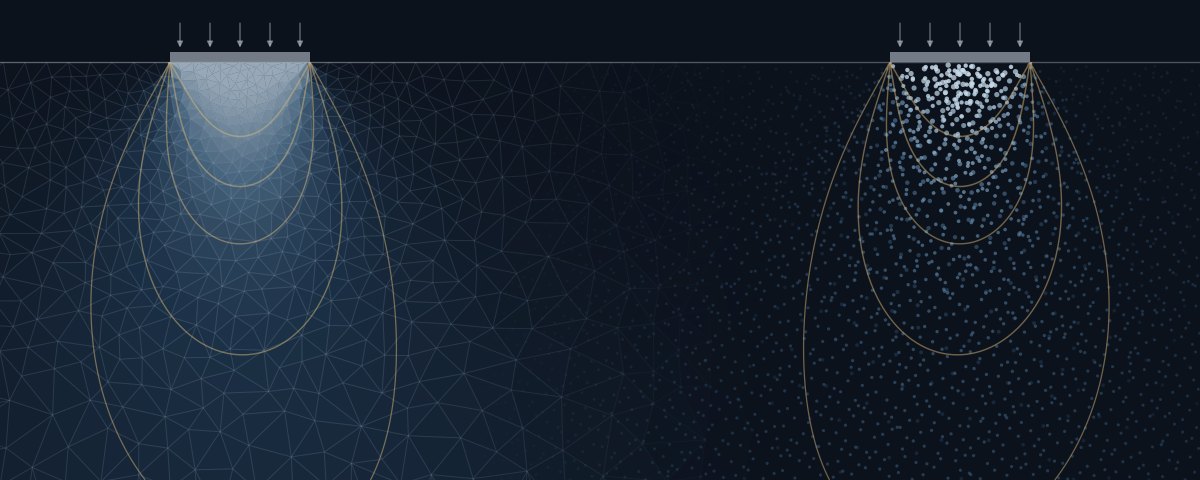
本文介绍发表于 Transportation Geotechnics(2025, 54: 101596)的论文 Experimental study on the interaction mechanisms of soil overlying embedded foundations under reverse faults。该研究通过 26 组 1g 模型试验,组合基础位置、埋深与结构荷载三个因素,考察逆断层错动下埋置基础与破裂带的相互作用;依据地表与基础位移特征将相互作用归纳为底部接触、侧壁–底部接触与侧壁接触三类模式,界定了模式间的转换关系,并从基础刚度与附加应力两方面解释其机制。
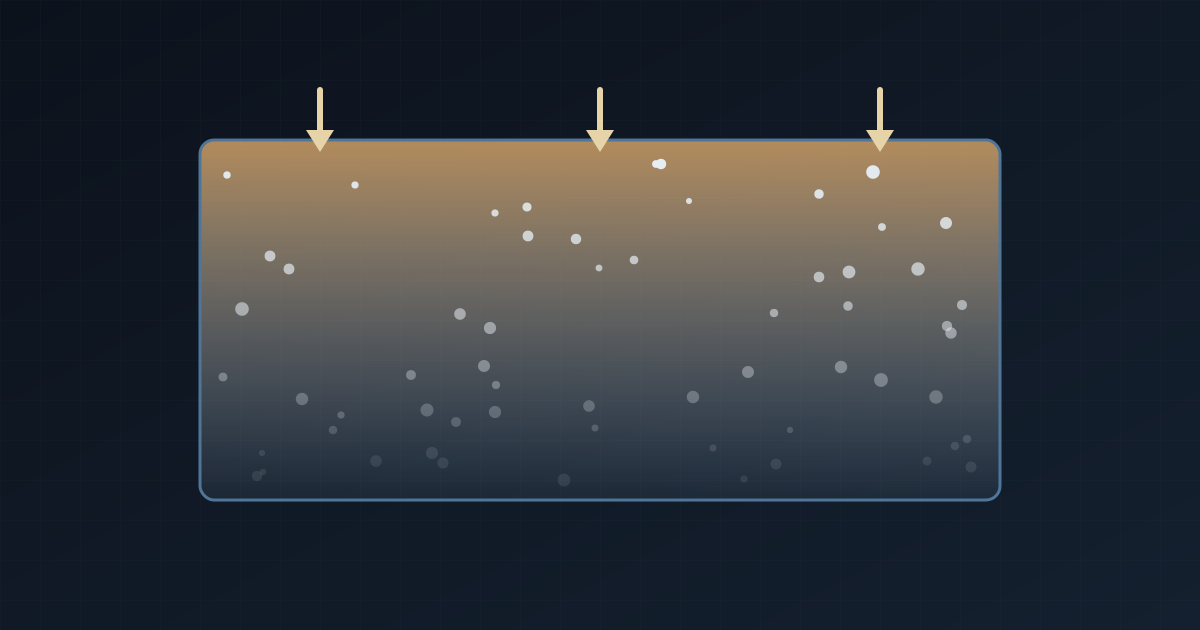
本文介绍发表于 Canadian Geotechnical Journal(2025, 62: 1–13)的论文 Analytical solution for one-dimensional chemo-hydro-mechanical coupled consolidation under time-dependent loading in buffer clay layer。该研究针对填埋场等工程中荷载随时间逐步施加的情形,建立黏土缓冲层一维化学–渗流–力学(chemo-hydro-mechanical, CHM)耦合固结模型,通过线性组合将两个耦合偏微分方程解耦,导出斜坡荷载与指数荷载、单面与双面排水共四种工况的解析解,经 COMSOL Multiphysics 数值解验证后,系统分析了 8 个参数对孔隙水压力与污染物迁移的影响。
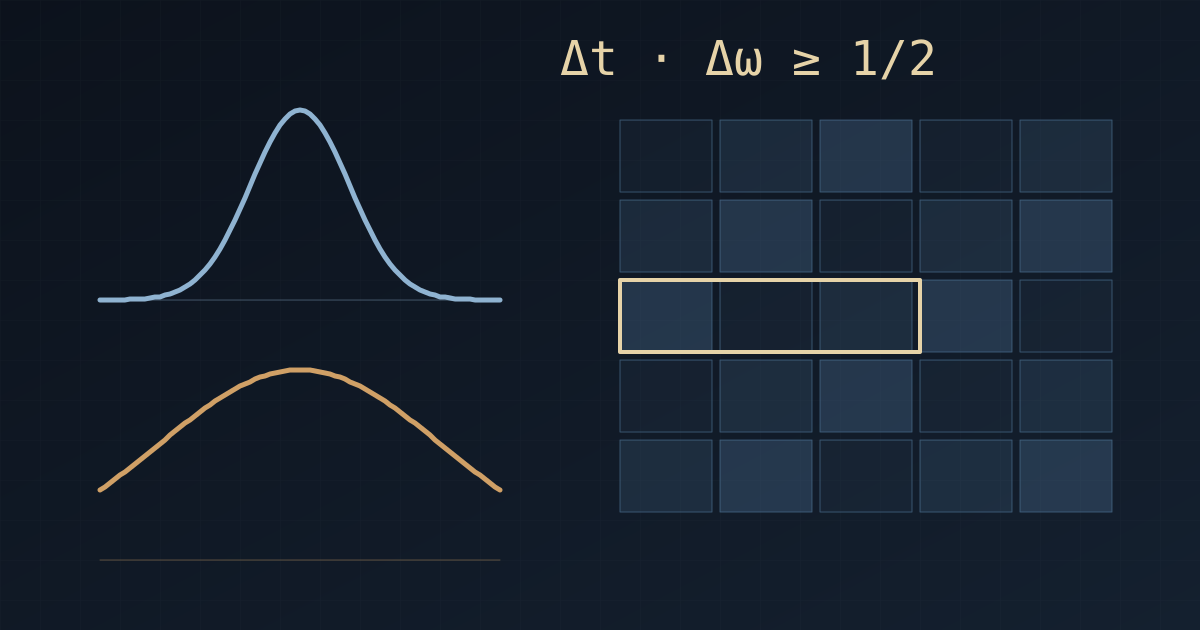
普通傅里叶变换是酉变换,信息完全保存,逆变换可精确重建原信号。由此常引出一个疑问:既然信息一比特未丢,为何仍存在”测不准”?本文的结论是,测不准原理约束的不是信息总量,而是信息的局部可读性。须强调的是,酉性只属于普通傅里叶变换——其加窗版本(短时傅里叶变换)与小波变换都只是等距算子而非酉算子:保范但不满射,而值域的再生核结构恰好给出了测不准原理在时频域最精确的表述。文中先给出 Heisenberg–Weyl 不等式及其证明,继而从相位斜率、幅值谱时序不变性与值域再生核三条机制说明可逆性为何不提供局部可读性,最后以一个跨频段双任务算例验证小波变换的优势边界,并导出一个可直接计算的方法选择判据。
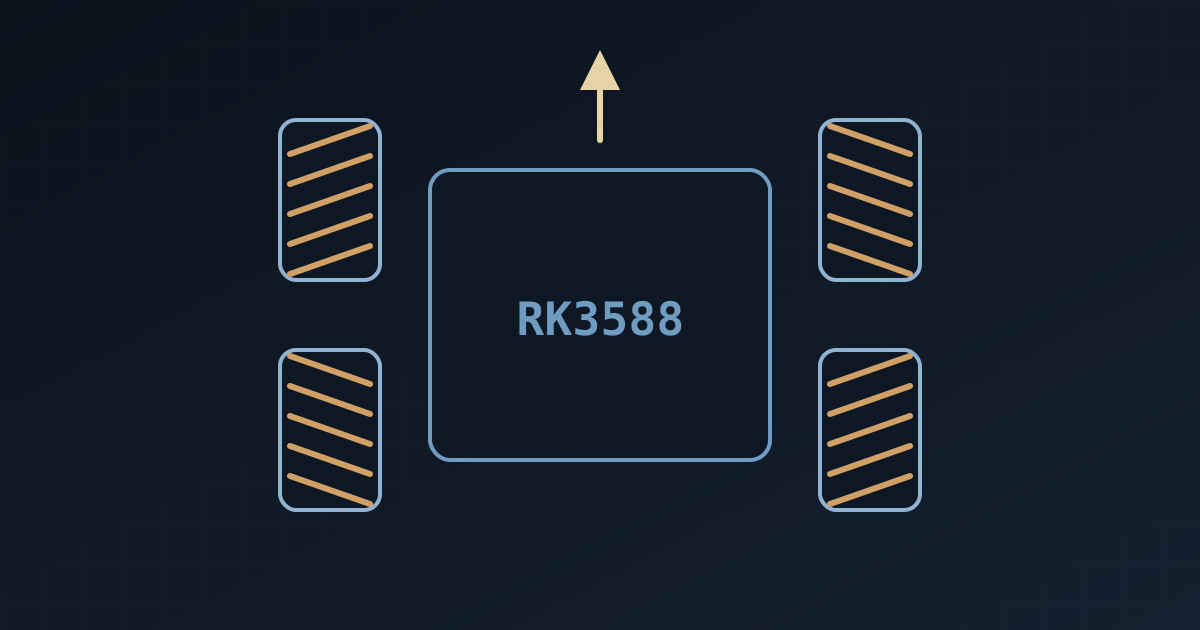
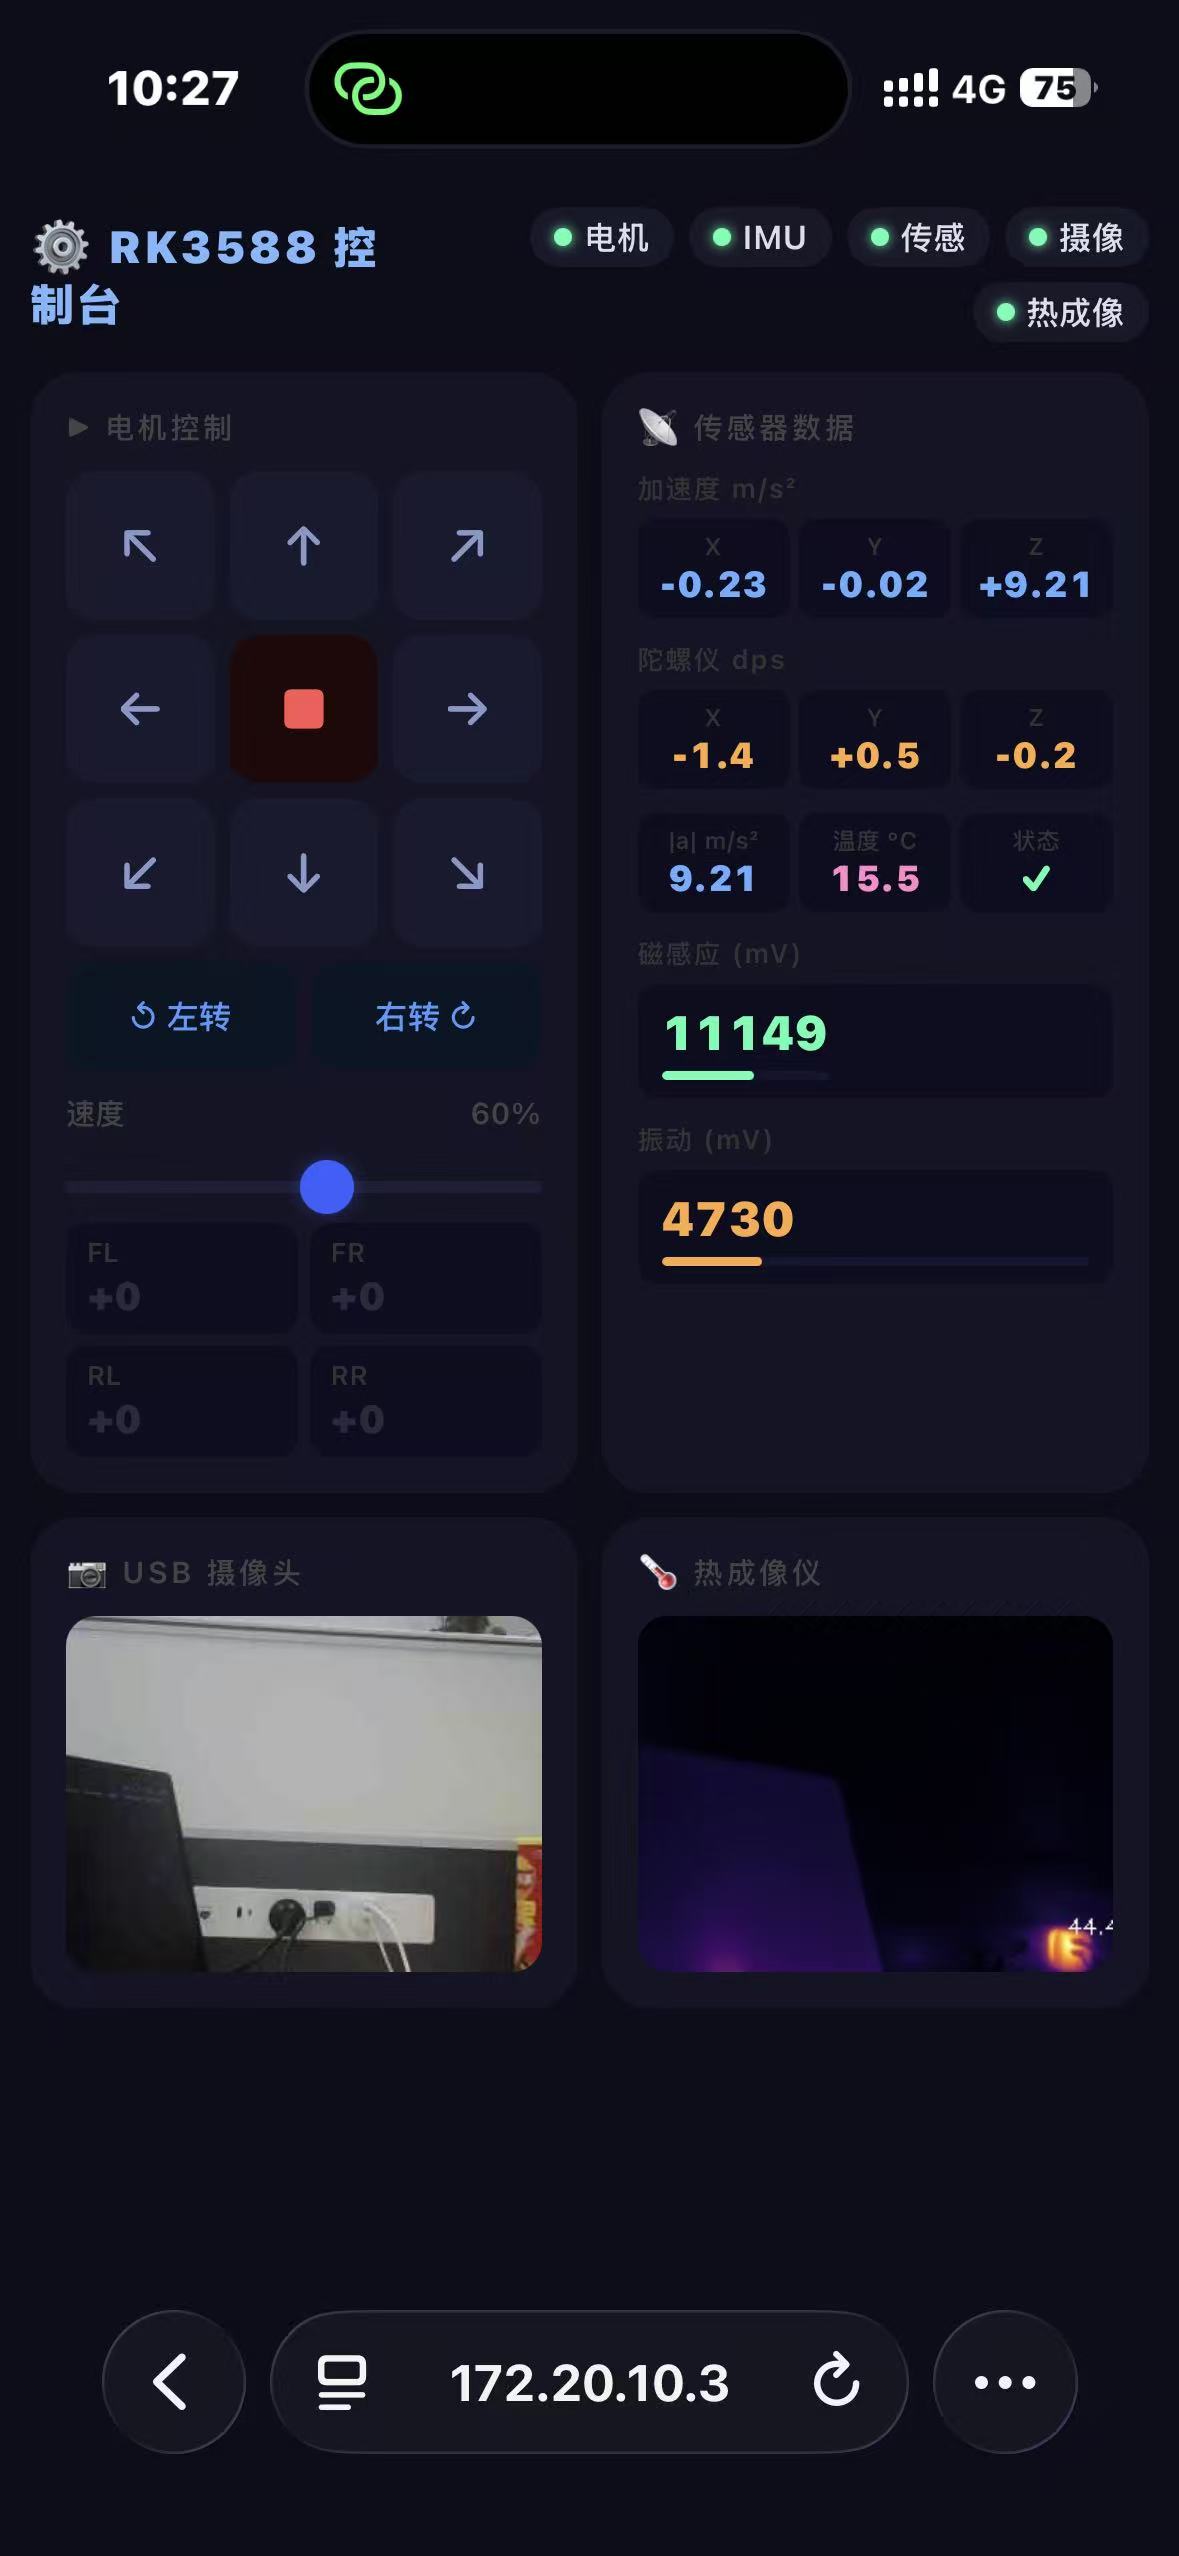
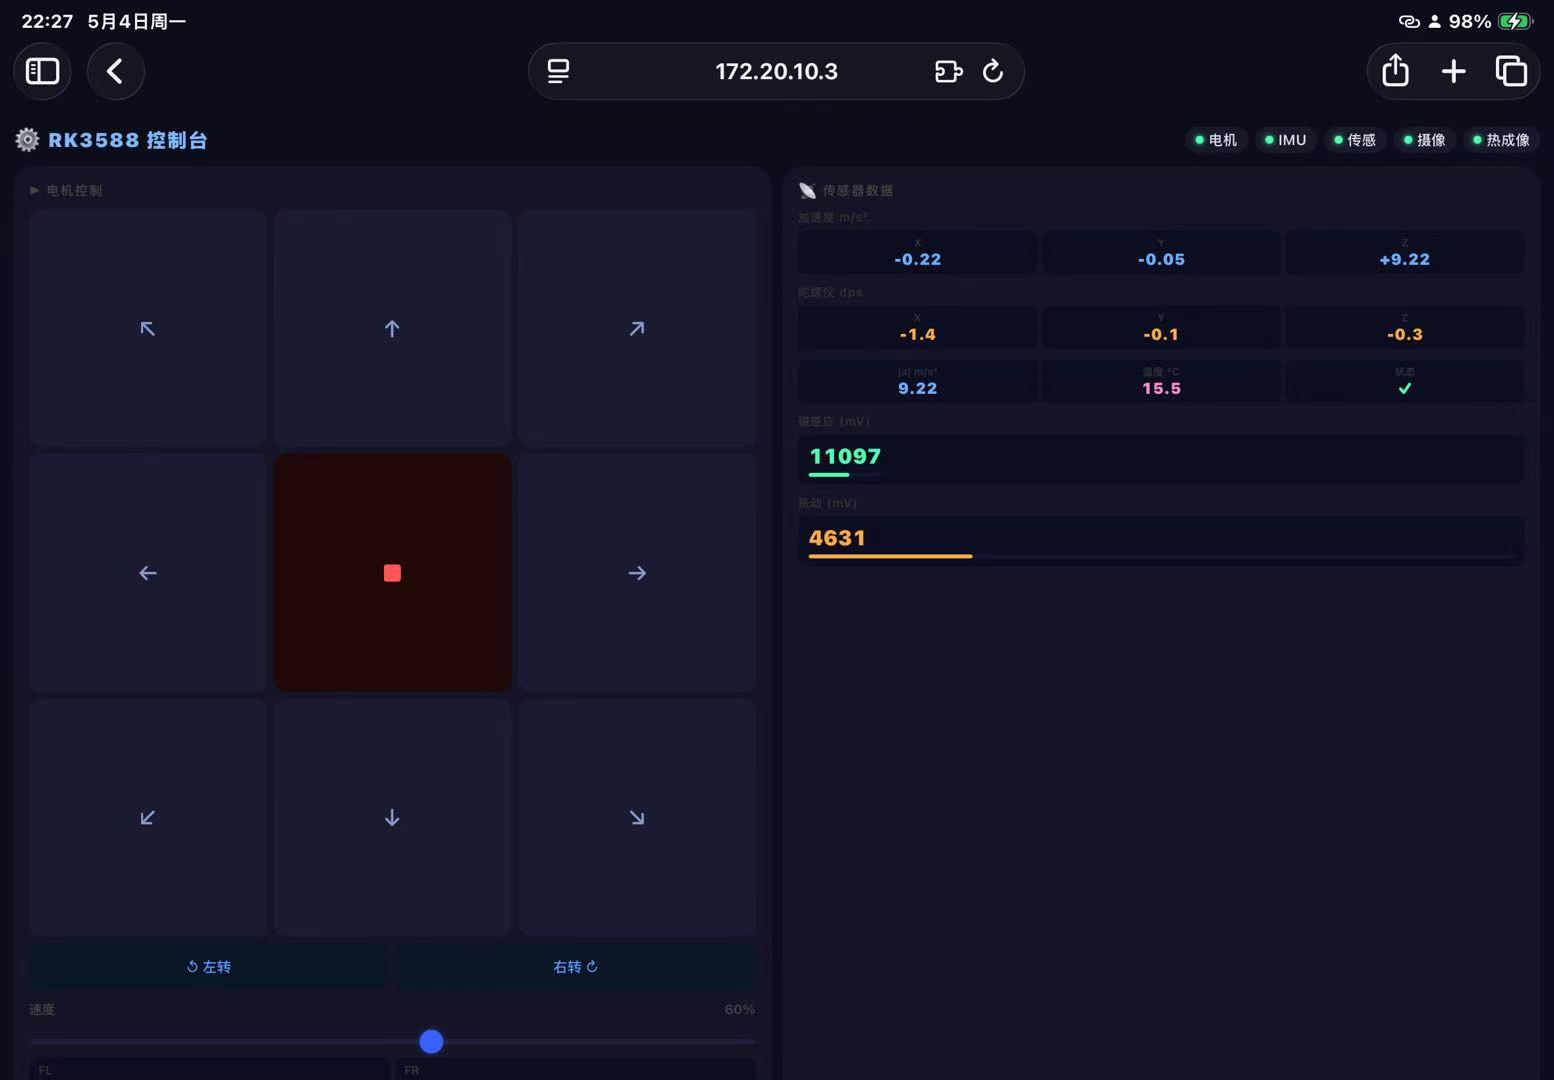
基于 RK3588 开发板的四轮麦克纳姆轮机器人,支持同一 WiFi 下任意设备(手机、平板、电脑)通过网页浏览器远程控制,集成热成像温度采集、六轴 IMU 监测、USB 摄像头实时回传,前端页面适配移动端触屏。项目开源在 GitHub:Yu-Xiang-Yang/rk3588-multimodal-mecanum。
在RK3588 Buildroot系统上部署Python应用时,手动操作步骤繁琐且容易出错——需要通过adb逐一上传文件、安装依赖、配置init.d自启动脚本。为此我写了一套一键部署工具,支持PowerShell和Git Bash,通过一条命令完成从上传到自启动配置的全部流程。项目开源在GitHub:Yu-Xiang-Yang/deploy。
采用的是正点原子店里买的RK3588带显示屏的板子,买来的时候已经装好了linux buildroot系统,我重新烧录过ubuntu的试过,但是他们店里提供的ubuntu烧录的版本缺少太多东西,所以又重新烧录回了linux buildroot系统。
本次通过usb插口直接连接板子,该计算板实际上有多个摄像头插口,原理大同小异,第三章讲述如何在接显示屏的情况下实时显示录取的视频流。第四章讲述如何捕捉帧图像并储存以便用于后续边缘计算
1 / 2